この記事でわかること
- 富士ソフトが10月14日、名古屋Labで複数メーカーのロボットを1つの仕組みで動かすデモを公開した
- 「工程ごとに向いたAMRを選び、管理はまとめる」という運用が現実の選択肢になりつつある
- 導入前に確かめたいのは、接続の方式・上位システムとのつなぎ方・台数と費用の3点
何が発表されたか
富士ソフトは2026年10月14日、10月1日に開設したロボット開発・実証拠点「名古屋Lab」(名古屋市中区、376㎡)を報道陣に公開しました。そこで、自社のAMR(自律走行搬送ロボット)フリート管理プラットフォーム「MixFlit(ミックスフリット)」を使い、FANUC、安川電機、Universal Robots、Preferred Robotics、YOUIBOT、オリエンタルモーターなどの機器を連携させるデモを見せています(ロボスタ、10月16日)。
MixFlitの販売開始は2025年11月11日です。10月15日には、AMR「Neibo」を持つエクセディと販売店契約を結んだと発表しました。
なぜ今これが問題になっているのか
工場の搬送は、部品を工程へ運ぶ、空の通い箱を回収する、完成品を出荷場へ運ぶ、と用途がばらばらです。用途ごとに向いたAMRは違いますが、メーカーごとに制御仕様や管理画面が違うため、混ぜて使うと「画面が機種の数だけ増える」「設備や上位システムとのつなぎ込みを機種ごとに作る」ことになります。富士ソフトもリリースで、制御仕様の違いで統合制御ができないこと、既存設備との連携のハードルが高いことを課題に挙げています。
仕組み
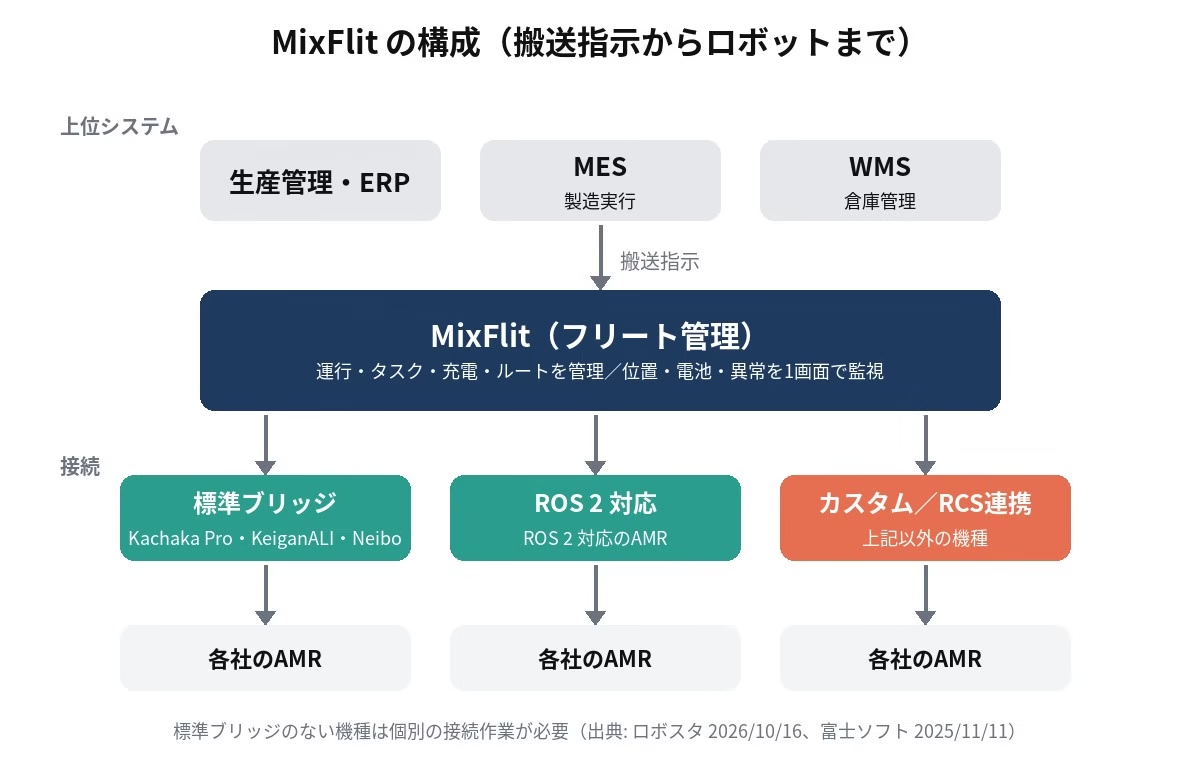
- 上位: 生産管理・ERP・MES・WMSから搬送指示を受ける
- MixFlit: 運行管理、タスクの割り当て、充電管理、ルート設定。ロボットの位置・稼働状況・タスクの進み具合・電池残量・異常を共通の画面で見る。ルートはWeb画面で変えられ、PLCでの設定は要らないとしている
- 下位: 機種ごとのブリッジ/アダプタでAMRとつなぐ。標準の接続はKachaka Pro、KeiganALI、Neibo。ROS 2対応のAMRにも対応し、それ以外はカスタムブリッジか各社のロボット制御システム(RCS)経由
- 事前検証: Unityの3Dシミュレーションでレイアウト・台数・搬送時間を試してから実機へ
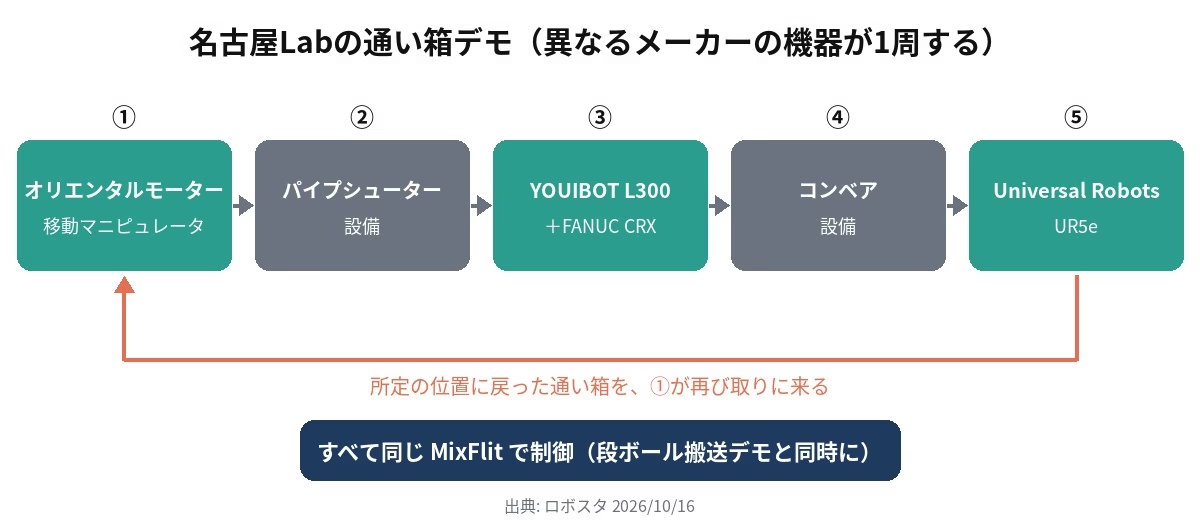
名古屋Labのデモでは、通い箱の循環(モバイルマニピュレータ→パイプシューター→FANUC CRXを積んだAMR→コンベア→UR5e)と、安川電機のアーム+カチャカプロ2台による段ボールの受け渡しの2系統を、同じMixFlitで同時に動かしていました。
大事な前提として、どのロボットでも「つなぐだけ」で動くわけではありません。標準ブリッジのない機種は個別の接続作業が要ります。富士ソフトは標準アダプタなどで「システム開発期間を約50%短縮できる」としていますが、これは同社の試算で、環境によって変わります。
導入前に確かめること
- 今使っている/使いたいAMRは標準ブリッジの対象か。ROS 2対応か。どちらでもなければ、カスタム接続の費用と期間はいくらか
- 搬送指示はどこから出すか(MES、WMS、生産管理、手入力)。そのシステムとの連携は誰が作るか
- AMR以外の設備(コンベア、シューター、自動ドア、エレベーター)とどうつなぐか
- 最大台数(ロボスタ掲載の製品情報では50台)と、複数フロアに対応しているか(2025年11月のリリースでは「今後追加予定」)
- 費用の内訳:ライセンス(製品情報では一括600万円+税、または月額18万円+税)のほかに、導入費・カスタマイズ・保守が別にかかる
- 異常のとき誰が止めて誰が直すか。メーカーが違えば保守窓口も別になる
- シミュレーションの前提(台数・タクト)を、実機の試運転でどう確かめるか
向いている現場/向いていない現場
| 向いている | 向いていない |
|---|---|
| すでに2社以上のAMRがある、またはこれから工程ごとに機種を選びたい | 1社のAMRで足りていて、台数も少ない |
| MES/WMSから搬送指示を自動で出したい | 搬送指示を手で出す運用で困っていない |
| レイアウト変更が多く、ルートを現場で変えたい | 接続できる機種が限られることを受け入れにくい |
まとめ
搬送の自動化は「1社でそろえる」から「工程ごとに選び、管理はまとめる」へ移りつつあります。MixFlitはその選択肢の1つですが、効くかどうかは、自社の機種がすぐつながるか、上位システムとのつなぎ込みを誰が作るかで大きく変わります。開発期間の短縮効果は同社の試算で、実際の現場での数字はまだ公開されていません。比較するときは、上のチェックリストを各社に同じ形で聞くと違いが見えやすくなります。
コメント